目次
2026年9月の研究ブログでの初期発表を経て、Runway は2026年11月11日、世界動作モデル(World Action Model:WAM)「Praxis-1」の重みと推論・ファインチューニング用コードを公開した。9月の研究紹介記事と11月11日の正式公開は別個のマイルストーンであり、また Praxis-1 は映像制作向けの Gen シリーズや App Studio とは異なり、大規模動画事前学習を物理ロボットアームの制御方策へ変換する基盤モデルである。
MoE 映像・動作アーキテクチャとハードウェア要件
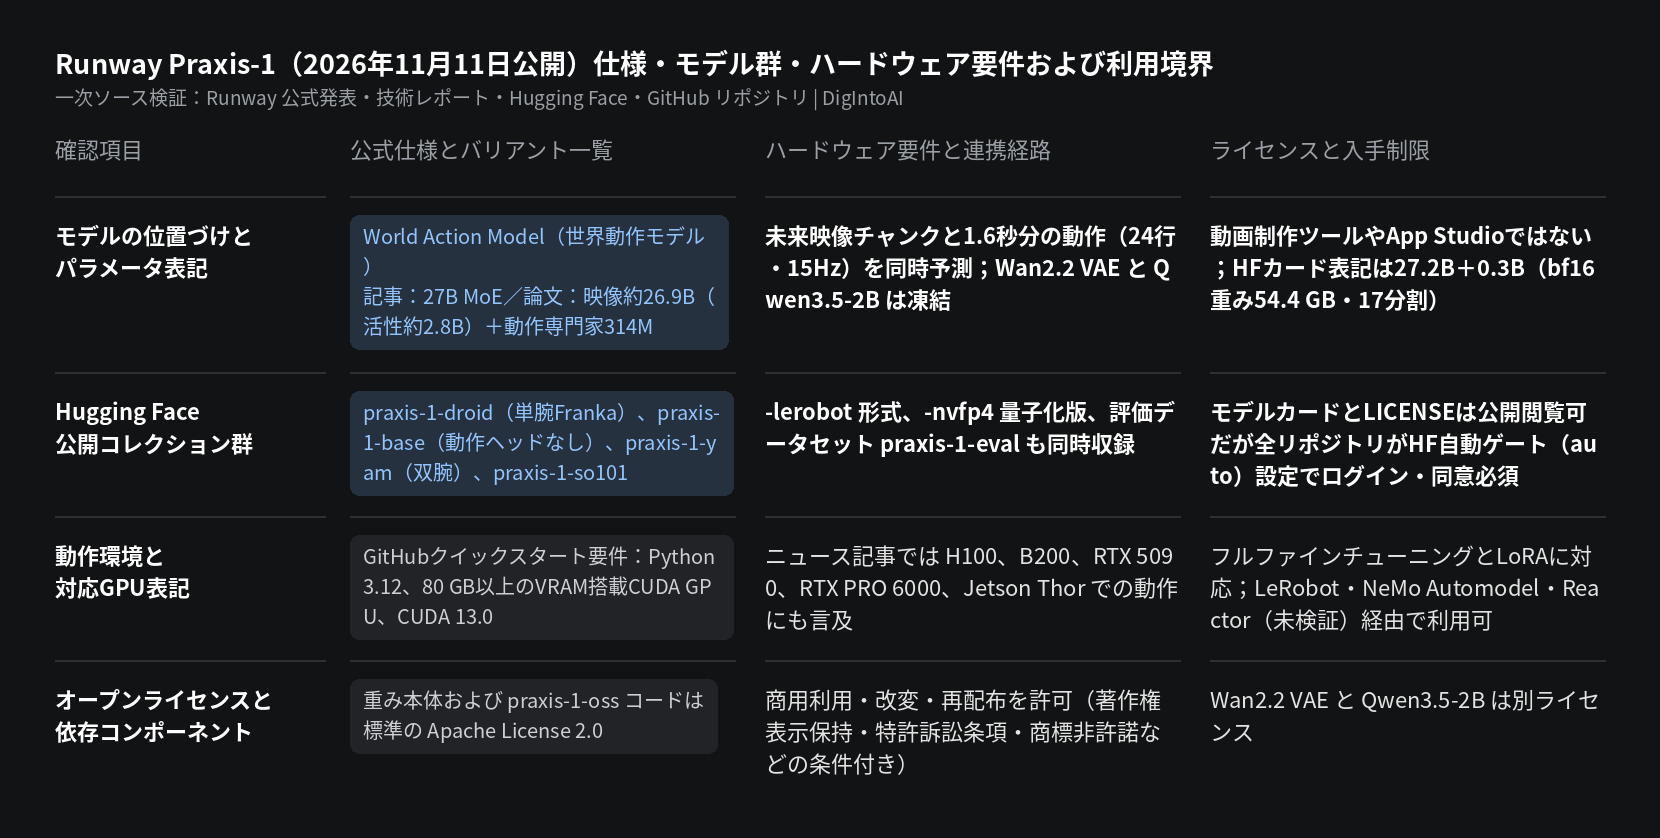
パラメータ規模と出力仕様:11月の発表記事では映像と動作を同時予測する 27B パラメータの MoE 拡散 Transformer と説明されており、技術レポートでは映像バックボーン約 26.9B(1トークンあたり約 2.8B 活性)+動作専門家約 314M(16層・幅 1,024)、未来映像チャンクと 1.6秒分の動作(24行・15 Hz)を出力し、凍結された Wan2.2 VAE と Qwen3.5-2B を用いると記載されている。Hugging Face の praxis-1-droid カードでは 27.2B+0.3B と表記され、bf16 重みは 54.4 GB(17分割)となっている。
公開バリアントと対応ハードウェア:runwayml/praxis-1 コレクションには単腕 Franka 向けの praxis-1-droid、新規機体転移用の praxis-1-base(動作ヘッドなし)、双腕向けの praxis-1-yam、SO-100/SO-101 向けの praxis-1-so101 に加え、-lerobot 形式と -nvfp4 量子化版が揃う。GitHub クイックスタートは Python 3.12、VRAM 80 GB 以上の CUDA GPU、CUDA 13.0 ドライバを要求する一方、ニュース記事では H100、B200、RTX 5090、RTX PRO 6000、Jetson Thor での動作にも言及している。
画像の出典:Runway 11月11日公式発表・技術レポート・Hugging Face モデルカードをもとに DigIntoAI が作成。
Apache 2.0 ライセンスと Hugging Face 自動ゲートの注意点
重みダウンロードにはログインと利用条件への同意が必要:モデルカードと LICENSE(標準 Apache License 2.0)は未ログインでも閲覧可能だが、全リポジトリに Hugging Face の自動ゲート(gated: auto)が設定されているため、未ログイン状態での config.json や重みファイル取得は HTTP 401 となる。また凍結依存モデルの Wan2.2 VAE と Qwen3.5-2B は別ライセンスである。
画像の出典:Runway 技術レポート『Praxis-1: From Video Pretraining to Robot Control』Figure 8、https://runway.com/research/praxis-1-video-pretraining-to-robot-control
公式レポートの評価数値と独立検証の境界
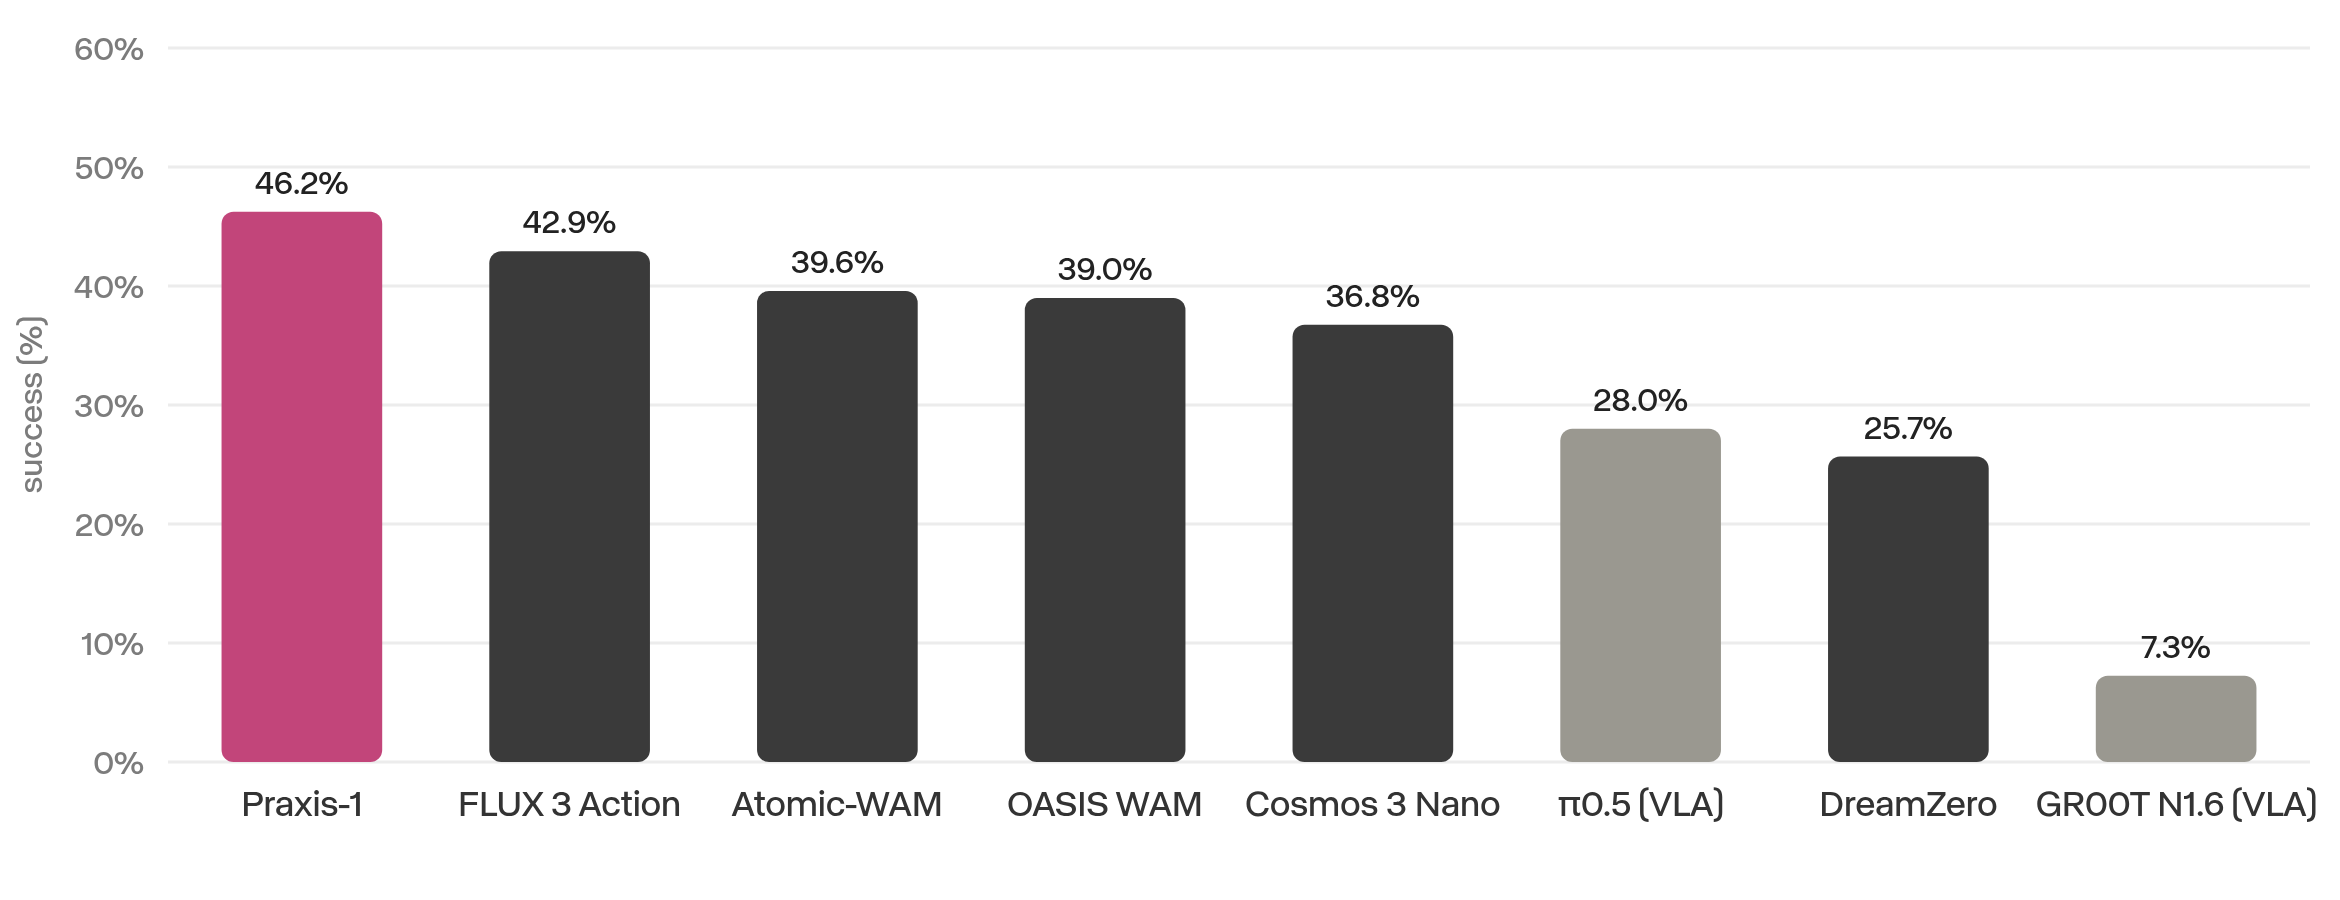
NVIDIA RoboLab-120(技術レポート Figure 8 全比較):120課題 × 各10試行(計 1,200エピソード)のシミュレーションにおいて、DROID 微調整版 Praxis-1 は 46.2%(555/1,200、NVIDIA ページ掲載の11月5日提出データと一致)を記録し、FLUX 3 Action(42.9%)、Atomic-WAM(39.6%)、OASIS WAM(39.0%)、Cosmos 3 Nano(36.8%)、DreamZero(25.7%)、公開 VLA の pi0.5(28.0%)および GR00T N1.6(7.3%)を上回ったと報告されている。Runway は発表時点で首位だったと述べている。
実機比較と SimplerEnv 転移評価(Figure 9 / Figure 13):Franka FR3 実機(10課題・計100エピソード)では Praxis-1 が 88.0%(FLUX 3 Action は 80.0%)、未見の Google RT-1 機体への微調整後の SimplerEnv(4課題平均)では 80.0%(元の RT-1 は 52.4%、FLUX 3 Action 微調整版は 39.7%)と報告されている。