
本文目錄
繼 2026 年 9 月在研究博客發表初步介紹後,Runway 於 2026 年 11 月 11 日正式宣布開放旗下世界動作模型(World Action Model,WAM)Praxis-1 的模型權重及推理、微調代碼。需要明確區分的是,9 月研究介紹與 11 月 11 日正式開放權重屬於兩個獨立時間節點(9 月介紹頁頂部現已添加指向 11 月上線新聞的更新提示);同時,Praxis-1 是把大規模影片預訓練轉化為實體機械臂控制策略的機械人基礎模型,並非 Runway 的影片成片生成模型,也不是 App Studio 或 Gen 系列創作工具。
混合專家影片動作架構、變體矩陣與硬體門檻
在技術架構與參數規模上,Runway 官方不同文檔給出了互補的細節口徑:
參數規模與雙模態預測機制:11 月上線新聞將其概括為 27B 參數混合專家擴散 Transformer(MoE diffusion transformer),同時預測未來影片與機械人動作;同月發表的《Praxis-1: From Video Pretraining to Robot Control》技術報告進一步拆解為約 26.9B 參數的影片骨幹(單 Token 約 2.8B 活躍參數)搭配約 314M 參數的動作專家(16 層、寬度 1,024),每次推理輸出未來影片塊及 1.6 秒動作序列(24 行、15 Hz),文本編碼器與視覺編碼器分別採用凍結的 Qwen3.5-2B 與 Wan2.2 VAE。Hugging Face 上的 praxis-1-droid 模型卡則標註為 27.2B 參數塊因果主幹加 0.3B 動作專家,其 bf16 權重體積為 54.4 GB(共 17 個 safetensors 分片)。
Hugging Face 模型集合變體:目前 runwayml/praxis-1 集合收錄了面向單臂 Franka 的 praxis-1-droid、不含動作頭以便適配新機械人構型的 praxis-1-base、面向雙臂操作的 praxis-1-yam、適配 SO-100/SO-101 機械臂的 praxis-1-so101,以及對應的 -lerobot 格式變體、-nvfp4 量化權重與評測數據集 praxis-1-eval。
硬體要求與接入渠道:GitHub 代碼倉庫 runwayml/praxis-1-oss 的快速入門要求 Python 3.12、一塊至少具備 80 GB 顯存的 CUDA 顯示卡以及 CUDA 13.0 驅動;11 月新聞頁另稱該模型可在 NVIDIA H100、B200、RTX 5090、RTX PRO 6000 與 Jetson Thor 等硬體上運行(兩套官方表述並列)。官方同時點名 Noble Machines、Standard Bots 與 Ultra 為啟動合作夥伴,並提供 LeRobot 原生支援、NVIDIA NeMo Automodel 教程及 Reactor 託管推理入口(Reactor 頁面標示的價格與延遲未經獨立實測,新聞中提及的 vLLM-Omni 暫未附帶官方入口連結)。
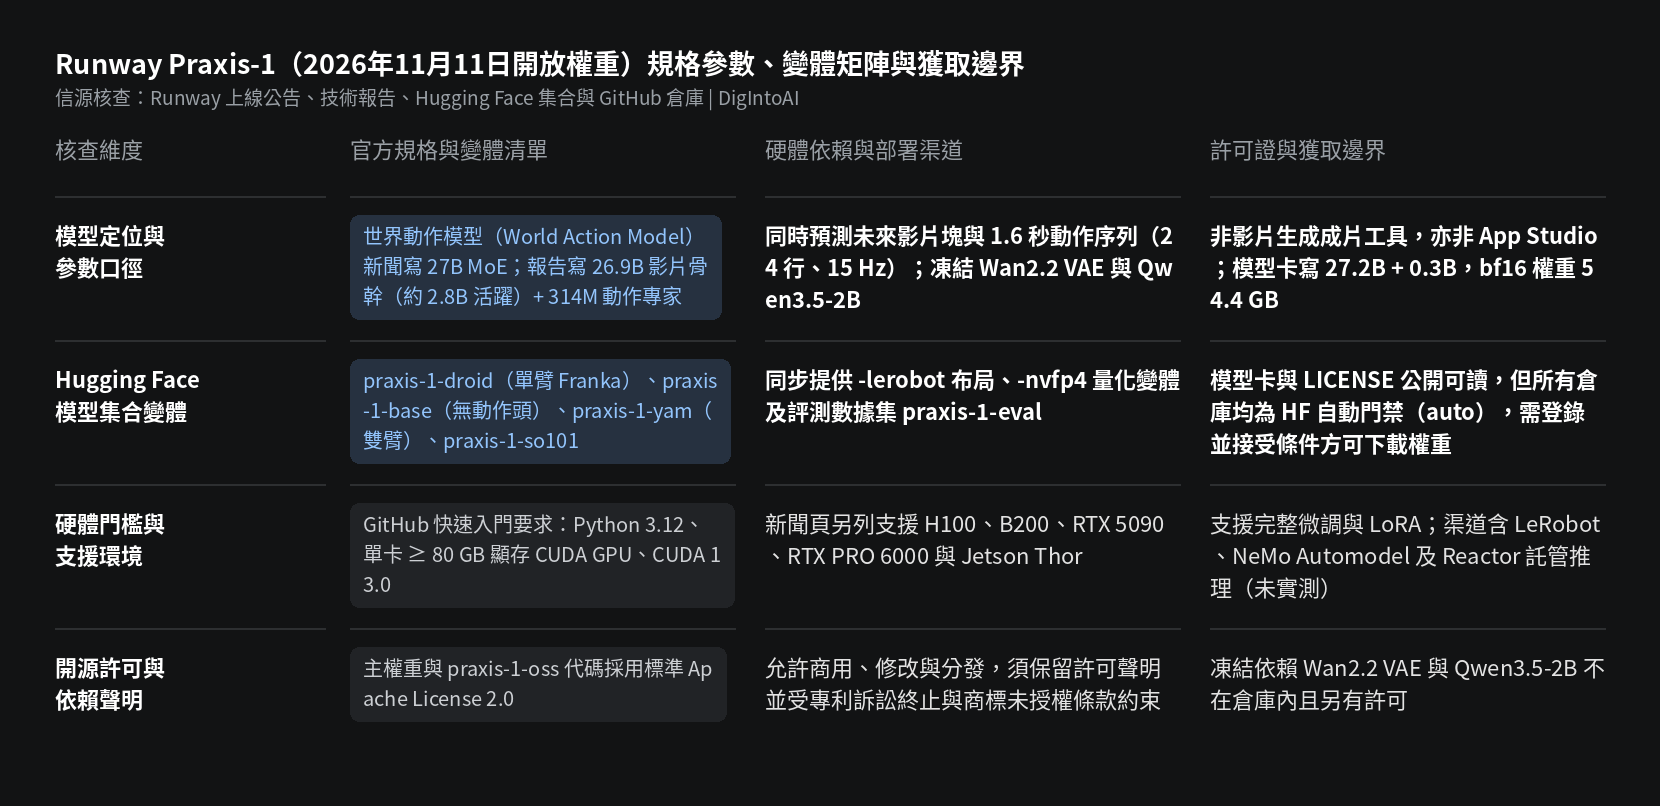
圖片來源:DigIntoAI 根據 Runway 11 月上線公告、技術報告及 Hugging Face 模型卡整理製作。
開源許可條款與 Hugging Face 門禁下載邊界
開發者在下載或整合 Praxis-1 前,需要釐清兩項獲取與合規邊界:
權重下載需登錄並接受 HF 自動門禁:雖然各倉庫模型卡的 license 欄位均標註為 apache-2.0,且根目錄下 LICENSE(標準 Apache License 2.0,2004 年 1 月版)與 README.md 在未登錄狀態下可直接訪問,但整個集合的 gated 欄位均為 auto。未登錄請求 config.json、SHA256SUMS 與權重分片會返回 HTTP 401,用戶必須登錄 Hugging Face 賬號並同意共享用戶資訊及使用條款後方可下載權重。
Apache 2.0 許可範圍與凍結依賴邊界:標準 Apache 2.0 許可允許複製、修改、分發與商業使用(支援完整微調與 LoRA),但要求保留許可聲明,並受專利訴訟終止、不自動授予商標權以及按「原樣(AS IS)」提供等條款約束。此外,凍結依賴組件 Wan2.2 VAE 與 Qwen3.5-2B 不包含在 Praxis-1 權重倉庫中,各自受其原有獨立許可約束。
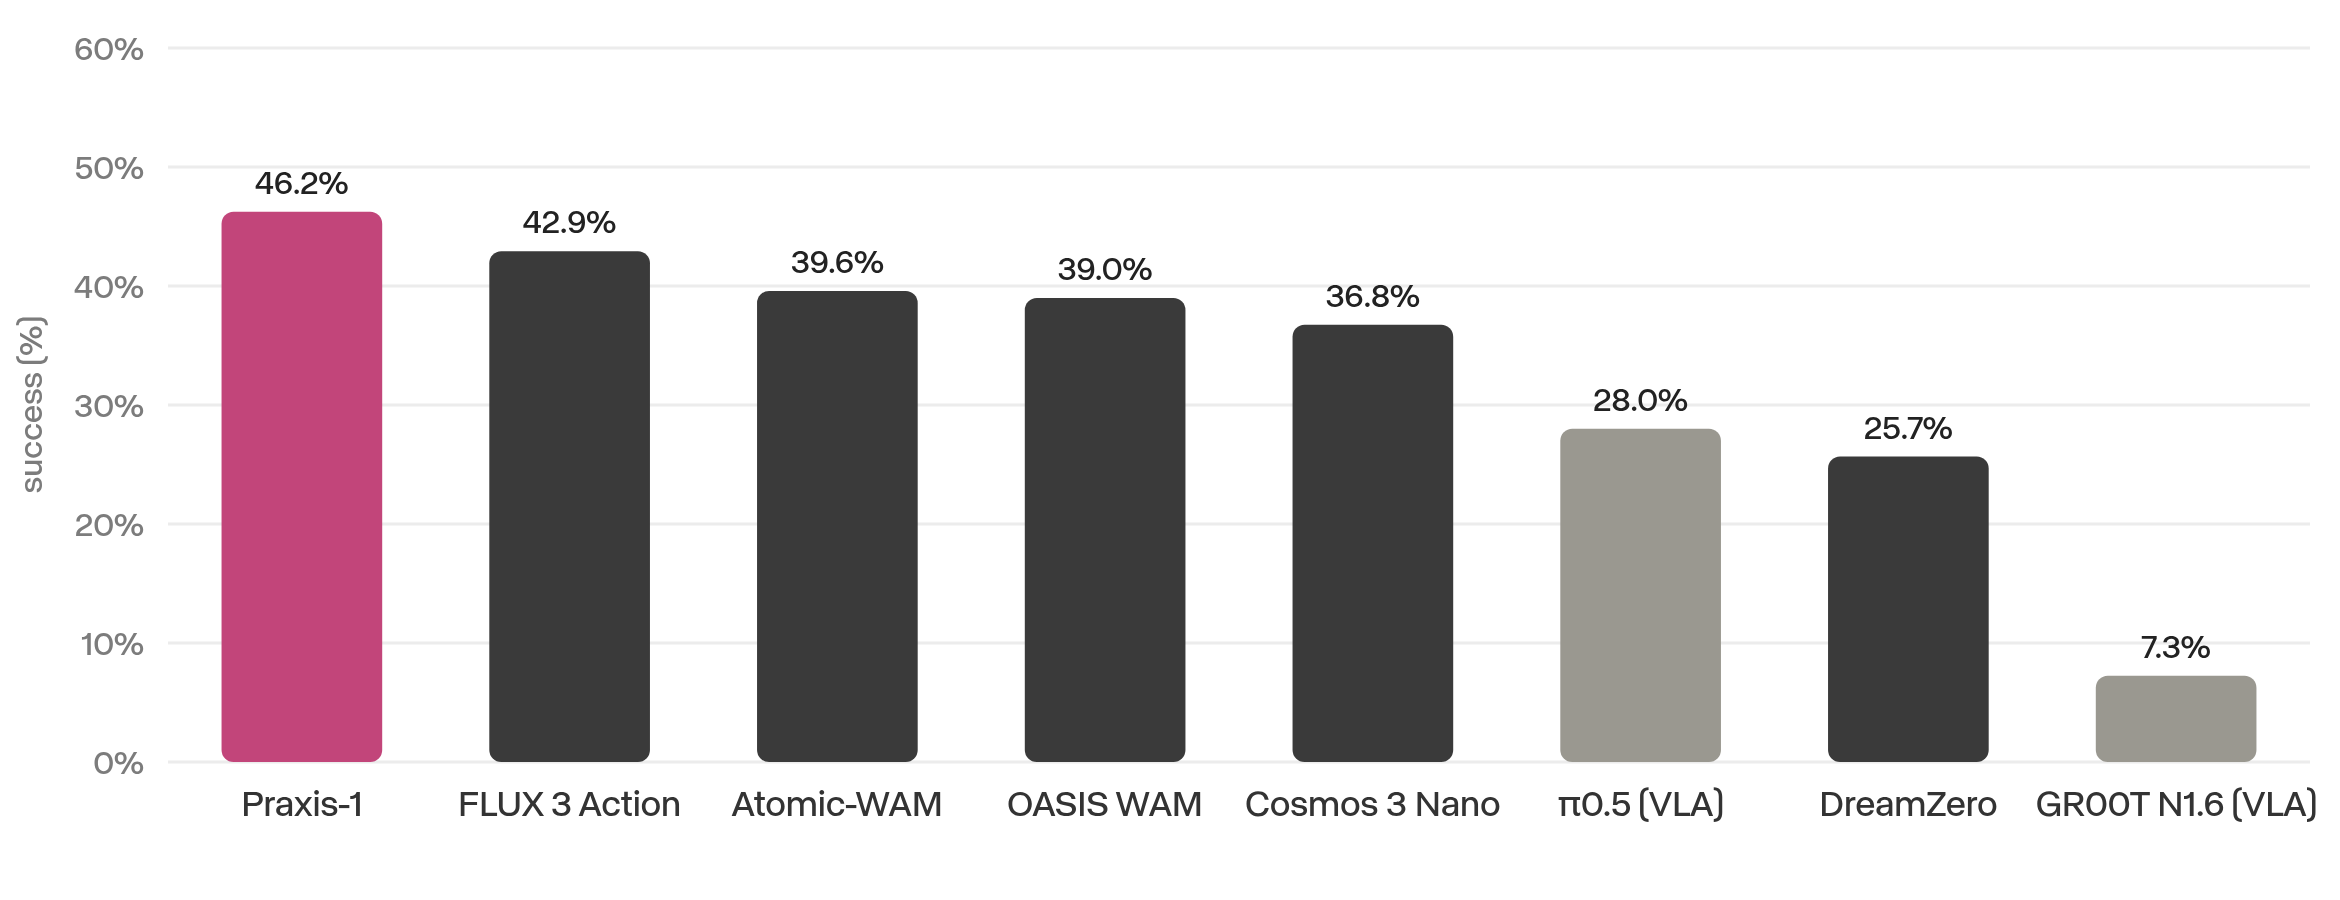
圖片來源:Runway 技術報告《Praxis-1: From Video Pretraining to Robot Control》Figure 8,https://runway.com/research/praxis-1-video-pretraining-to-robot-control
官方自述評測成績與獨立核驗說明
在技術報告中,Runway 公布了在 DROID 上微調後的 Praxis-1 檢查點評測結果(以下均為官方披露數據,非本站獨立復現評測):
NVIDIA RoboLab-120 仿真桌面基準(技術報告 Figure 8 完整名單):在 120 個桌面任務、每任務 10 次試驗(共 1,200 回合)的仿真評測中,Praxis-1 取得 46.2% 成功率(555 / 1,200 回合,與 NVIDIA RoboLab-120 頁面內嵌公開數據及 2026 年 11 月 5 日提交記錄一致),高於同圖所列其他世界動作模型 FLUX 3 Action(42.9%)、Atomic-WAM(39.6%)、OASIS WAM(39.0%)、Cosmos 3 Nano(36.8%)與 DreamZero(25.7%),也高於開源視覺-語言-動作模型(VLA)π0.5(28.0%)與 GR00T N1.6(7.3%)。Runway 稱其在發表時排名第一。
真機對比與 SimplerEnv 跨機型泛化(Figure 9 與 Figure 13):在 Positronic 操作的 Franka FR3 真機測試中(10 個任務各測 2 輪 × 5 回合,採樣於 11 月 2 日),Praxis-1 取得 88.0%(88/100),高於 FLUX 3 Action 的 80.0%(80/100);在訓練期間未見過的 Google RT-1 構型上微調後,SimplerEnv 四任務平均成功率為 80.0%(原收斂 RT-1 策略為 52.4%,FLUX 3 Action 微調版為 39.7%)。