美國時間 2026 年 11 月 17 日,Google 在開發者網誌宣布為 Google Antigravity 推出全新的 Robotics 外掛。該外掛配合上週發布的 Gemini 4 Hydrogen(API 模型 ID:gemini-4-hydrogen,模型規格詳見站內 Google 正式發布 Gemini 4 Hydrogen 報導),把硬體驅動設定、MuJoCo 仿真、視覺空間理解與機器人控制封裝為可直接呼叫的技能集,讓開發者在一下午內即可完成從開箱接線到實體機器人應用落地的開發閉環。
Robotics 外掛的四大核心能力
開發者開啟 Google Antigravity 後,進入 Customizations 並在 Build With Google 欄位下搜尋安裝 Robotics 即可啟用以下四項核心技能:
硬體快速初始化(Robot bring-up):僅需透過 USB 線將機械臂與外接深度相機連接至筆記型電腦,外掛技能即可自動安裝驅動、識別相機、完成機械臂校準並驗證安全運動軌跡。官方展示中,I2RT YAM 機械臂從連接 USB 到完成校準約需 10 分鐘,同樣支援低成本的 SO-ARM101(SO-101)以及工業級雙臂 FR3 Duo。
Antigravity 內建 MuJoCo 仿真(MuJoCo in Antigravity):直接在 Antigravity 內部構建、檢查並渲染高擬真物理仿真場景與資產。開發者可透過自然語言描述、匯入連結或文件、甚至上傳工作區照片生成 3D 資產,並透過對話即時調整物體形狀、位置與物理屬性(官方稱為 vibe sim),在觸碰實體硬體前驗證抓取動作。
視覺空間感知與閉環控制(Perception and control):利用 Gemini 4 Hydrogen 的空間推理能力識別目標物體、規劃抓取姿態,並以閉環方式直接驅動機械臂執行動作。
端到端應用構建(Application building):結合模型的編碼能力自動生成控制器與仿真程式碼,打通 Real-to-Sim-to-Real 一站式開發流程。
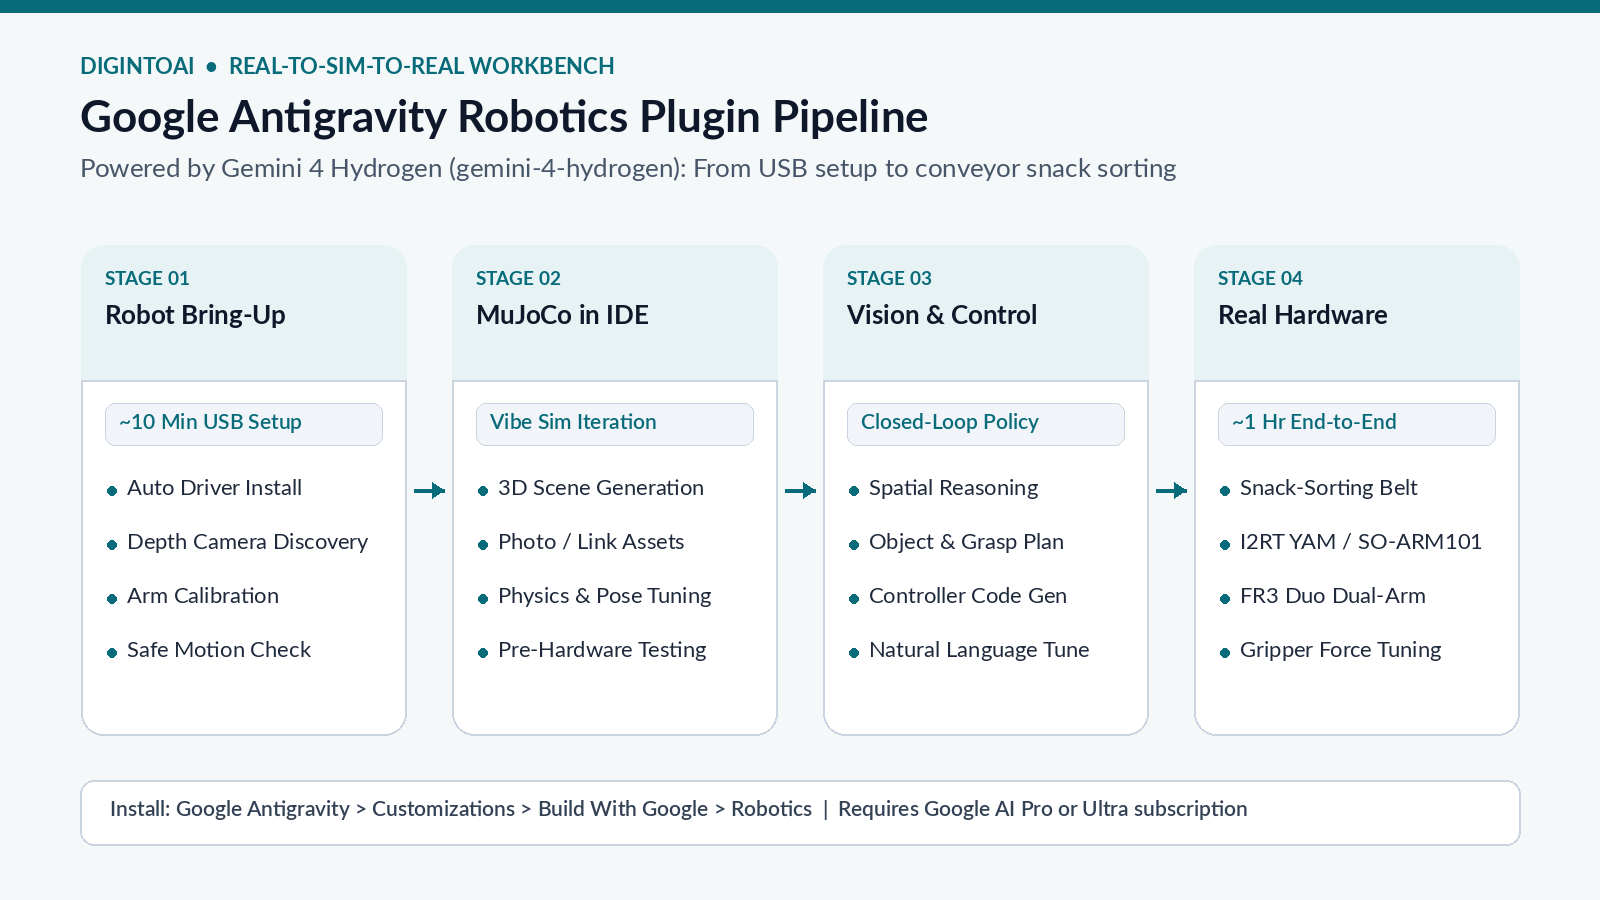
圖片來源:DigIntoAI 根據 Google Developers 官方網誌製作的功能示意圖。
從白板草圖到實機分揀零食的展示與模型表現
約一小時搭建零食分揀輸送帶:在官方展示的典型案例中,開發者從一張描繪輸送帶與分揀盒的白板草圖出發,結合真實場景照片向 Gemini 4 Hydrogen 發送一條提示詞,即可生成可互動的 MuJoCo 仿真單元並多次驗證抓取策略。隨後策略直接部署至實體機械臂;當需要微調夾爪閉合力度或分揀規則時,開發者只需繼續用自然語言迭代控制器,全程約一小時便讓機械臂穩定分揀輸送帶上的混合零食。官方同時展示了雙臂 YAM Pro 聯動網店自動打包薄荷皂與柑橘皂並抽取列印感謝信的訂單履約應用,以及 FR3 Duo 自主對弈或與人類下西洋棋的展示。
基準測試與使用門檻:在 Artificial Analysis Robotics 0.1 真實六軸機械臂八項桌面任務(包括倒飲料、裝箱等)評測中,Gemini 4 Hydrogen 取得 58 分,表現與旗艦級 Gemini 4 Argon 持平且單 token 成本更低;在公開空間推理基準 ERQA 上也全面超越前代專用具身推理模型 Gemini Robotics ER 2。使用條件方面,Google Antigravity 面向付費的 Google AI Pro 或 Ultra 訂閱用戶開放,開發者亦可透過 Gemini API(Interactions API 與 google-genai SDK)或 Google AI Studio 呼叫 gemini-4-hydrogen。