美国时间 2026 年 11 月 17 日,Google 在开发者博客宣布为 Google Antigravity 推出全新的 Robotics 插件。该插件配合上周发布的 Gemini 4 Hydrogen(API 模型 ID:gemini-4-hydrogen,模型规格详见站内 Google 正式发布 Gemini 4 Hydrogen 报道),把硬件驱动配置、MuJoCo 仿真、视觉空间理解与机器人控制封装为可直接调用的技能集,让开发者在一下午内即可完成从开箱接线到实体机器人应用落地的开发闭环。
Robotics 插件的四大核心能力
开发者打开 Google Antigravity 后,进入 Customizations 并在 Build With Google 栏目下搜索安装 Robotics 即可启用以下四项核心技能:
硬件快速初始化(Robot bring-up):仅需通过 USB 线将机械臂与外接深度相机连接至笔记本电脑,插件技能即可自动安装驱动、识别相机、完成机械臂校准并验证安全运动轨迹。官方演示中,I2RT YAM 机械臂从连接 USB 到完成校准约需 10 分钟,同样支持低成本的 SO-ARM101(SO-101)以及工业级双臂 FR3 Duo。
Antigravity 内置 MuJoCo 仿真(MuJoCo in Antigravity):直接在 Antigravity 内部构建、检查并渲染高保真物理仿真场景与资产。开发者可通过自然语言描述、导入链接或文档、甚至上传工作区照片生成 3D 资产,并通过对话实时调整物体形状、位置与物理属性(官方称为 vibe sim),在触碰实体硬件前验证抓取动作。
视觉空间感知与闭环控制(Perception and control):利用 Gemini 4 Hydrogen 的空间推理能力识别目标物体、规划抓取姿态,并以闭环方式直接驱动机械臂执行动作。
端到端应用构建(Application building):结合模型的编码能力自动生成控制器与仿真代码,打通 Real-to-Sim-to-Real 一站式开发流程。
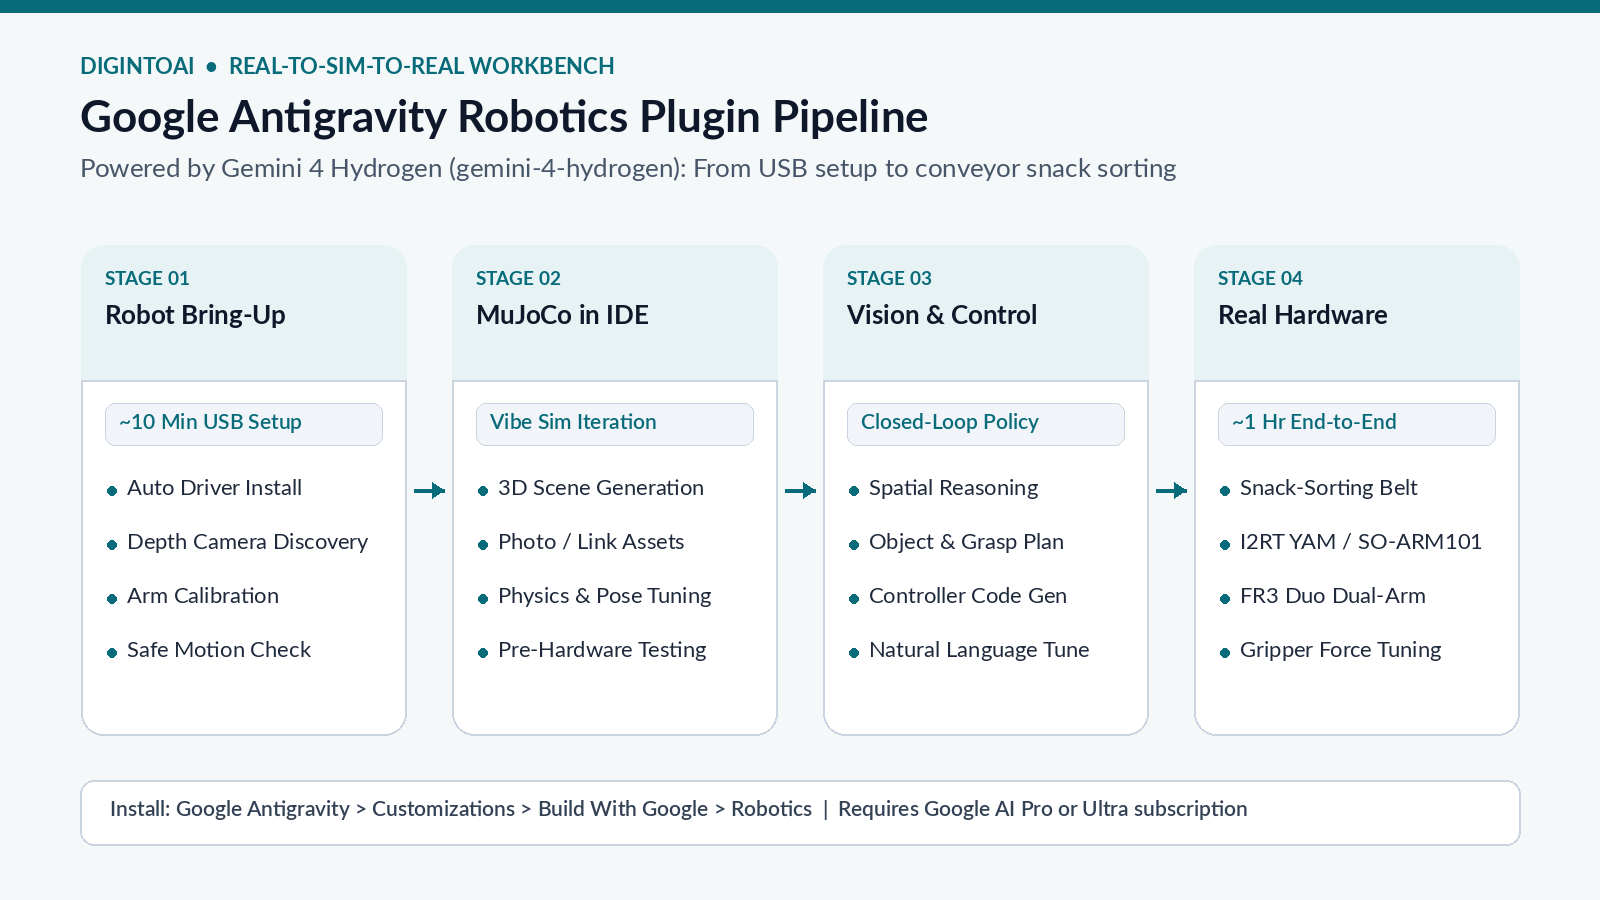
图片来源:DigIntoAI 根据 Google Developers 官方博客制作的功能示意图。
从白板草图到真机分拣零食的演示与模型表现
约一小时搭建零食分拣传送带:在官方展示的典型案例中,开发者从一张描绘传送带与分拣盒的白板草图出发,结合真实场景照片向 Gemini 4 Hydrogen 发送一条提示词,即可生成可交互的 MuJoCo 仿真单元并多次验证抓取策略。随后策略直接部署至实体机械臂;当需要微调夹爪闭合力度或分拣规则时,开发者只需继续用自然语言迭代控制器,全程约一小时便让机械臂稳定分拣传送带上的混合零食。官方同时展示了双臂 YAM Pro 联动网店自动打包薄荷皂与柑橘皂并抽取打印感谢信的订单履约应用,以及 FR3 Duo 自主对弈或与人类下国际象棋的演示。
基准测试与使用门槛:在 Artificial Analysis Robotics 0.1 真实六轴机械臂八项桌面任务(包括倒饮料、装箱等)评测中,Gemini 4 Hydrogen 取得 58 分,表现与旗舰级 Gemini 4 Argon 持平且单 token 成本更低;在公开空间推理基准 ERQA 上也全面超越前代专用具身推理模型 Gemini Robotics ER 2。使用条件方面,Google Antigravity 面向付费的 Google AI Pro 或 Ultra 订阅用户开放,开发者也可通过 Gemini API(Interactions API 与 google-genai SDK)或 Google AI Studio 调用 gemini-4-hydrogen。